


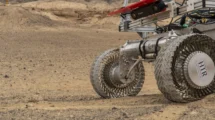
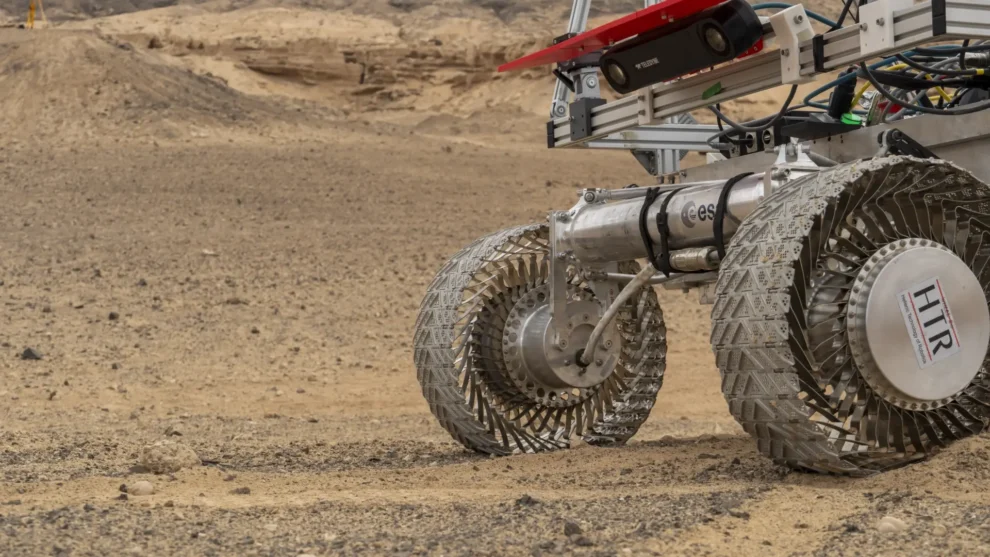
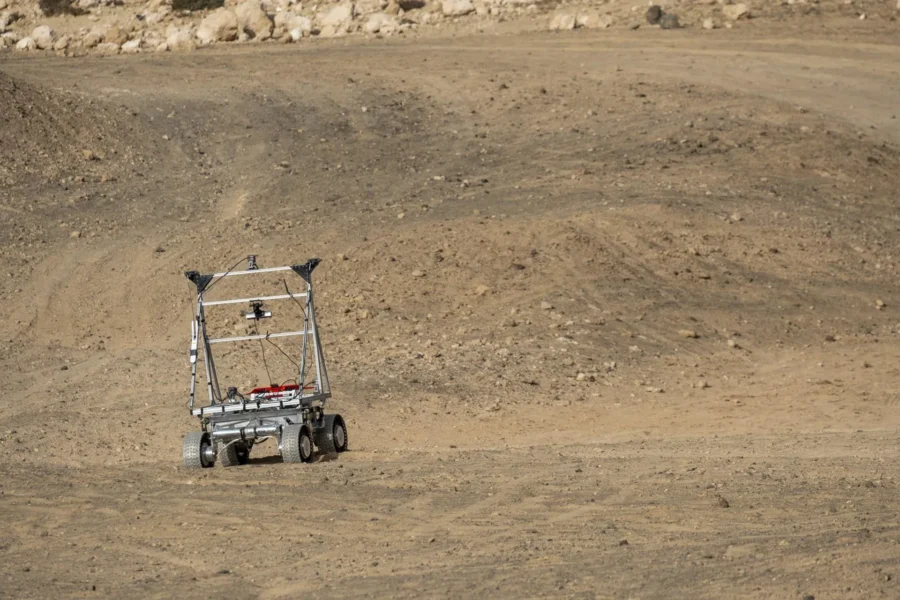
GMV completó el 8 de octubre una campaña de pruebas en Lajares, municipio de La Oliva, Fuerteventura, para un sistema de autonomía embarcada que integra FASTNAV, un sistema maduro de Guiado, Navegación y Control (GNC). También se probó HAWKEYE, un nuevo subsistema de percepción basado en inteligencia artificial para detectar obstáculos y terrenos peligrosos.
Durante once días, la empresa desplegó y validó el sistema GNC como parte de NOMAD, un sistema modular de navegación autónoma. Ayuda a los vehículos de exploración lunar “rovers” a desplazarse con rapidez y seguridad por la Luna. Utiliza información de diversos sensores y cubre distintas distancias. En el transcurso de la campaña, GMV realizó pruebas inspiradas en escenarios de misión realistas. Entre ellas, la exploración de cráteres y el desplazamiento en condiciones de baja visibilidad que simulan las regiones permanentemente en sombra.
Esta actividad está cofinanciada a través del Programa General de Apoyo a la Tecnología (GSTP) de la ESA y cuenta con el respaldo de la Agencia Espacial del Reino Unido (UKSA). Se inició como una actividad del Elemento de Desarrollo Tecnológico (TDE) de la ESA. Posteriormente maduró mediante el marco de mitigación de riesgos del GSTP. La tecnología ha evolucionado desde una innovación inicial hasta convertirse en una capacidad validada de navegación autónoma que permitirá realizar misiones de exploración lunar más rápidas y de mayor alcance.
La exploración lunar vuelve a ocupar un lugar prioritario en las agendas espaciales. Las regiones polares de la Luna revisten especial interés debido a la posible presencia de agua y otros compuestos volátiles. Tienen condiciones extremas: en algunas zonas permanentemente en sombra, las temperaturas pueden acercarse a los 30 K (unos -243 °C) y la ausencia de luz dificulta la navegación. El regolito y los recursos minerales, incluidos metales y elementos de tierras raras, también podrían resultar útiles para futuras misiones.
La Visión Tecnológica 2040 de la ESA reconoce que la tecnología es el punto de partida de todas sus actividades. Establece planes para consolidar una presencia robótica y humana sostenible más allá de la Tierra, posible gracias a “rovers” y sistemas robóticos altamente autónomos capaces de explorar y operar utilizando recursos “in situ”.
El desarrollo de tecnologías para dar soporte a vehículos exploradores y módulos de aterrizaje y, eventualmente, a una presencia humana en la superficie lunar, se ha convertido en una prioridad para la industria espacial y la ESA. El programa GSTP contribuye a garantizar que estas tecnologías críticas se desarrollen y maduren para reforzar la competitividad de Europa. De esta forma se asegura que las tecnologías adecuadas estén disponibles con el nivel de madurez necesario en el momento en que se requieran.
La fase más reciente del proyecto FASTNAV incorpora HAWKEYE, que mejora el sistema de navegación mediante capacidades de inteligencia artificial. Junto con ANIME (desarrollado a través del Programa de Innovación y Apoyo a la Navegación de la ESA), estos tres módulos conforman NOMAD. Se trata de un sistema de navegación autónoma modular que ayuda a los “rovers” lunares a desplazarse por la Luna de forma rápida y segura. Para ello se utiliza información de diversos sensores y cubriendo distintas distancias. Estos sistemas se implementan en el entorno TASTE “The ASSERT Set of Tools for Engineering”.
El sistema busca superar una de las limitaciones de la exploración planetaria: la necesidad de detener el vehículo para evaluar los obstáculos y decidir cómo proceder. NOMAD permitirá al “rover” reaccionar ante los obstáculos y ajustar su ruta sin detenerse. El objetivo es mejorar la percepción, la localización, la planificación y el control en entornos cambiantes y de baja visibilidad. Para ello, combinará técnicas de visión por ordenador e inteligencia artificial con la detección y elusión de obstáculos. Esto permitirá la planificación y replanificación de rutas en tiempo real y el control autónomo del vehículo.
Añadir comentario